
Etkö opi viisiakselista ohjelmointia? Koska harjoittelet koko ajan turhaan
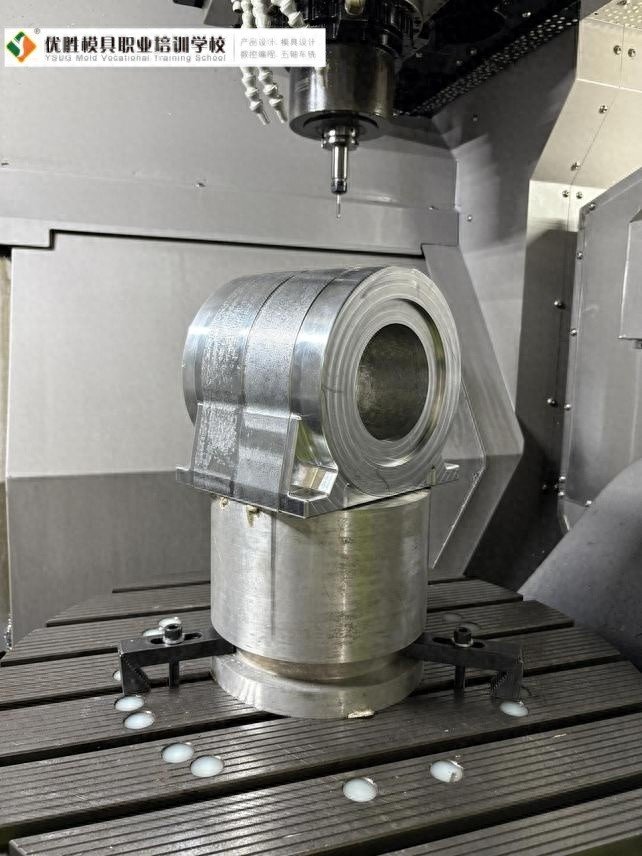
众多技术人员, 当踏入五轴编程此领域之际, 皆满怀一腔热忱。他们买书, 他们看视频, 他们报课程, 甚至花费重金购置模拟软件, 然而数月过去, 面对稍有复杂的叶轮或者整体叶盘工件, 依旧毫无头绪, 或者编出的程序一上机就撞刀。
要是你也身处至这般“越学内心倒是愈发焦虑, 越练反而越发迷茫”的境地, 那么请先把速度放缓停歇下来。问题极有可能并非存在于你的聪明才智方面, 也并非是你自身不够勤奋努力, 而是在于你始终都在做着没有实际效果的练习。
什么是五轴编程中的无效练习?
无效练习有一个最显著的特征:只有重复,没有迭代。
不少刚开始学习的人惯于“原样照搬”, 瞧见教程里有个定轴加工的操作, 便自己跟着重复做一回, 见到他人运用“刀轴远离直线”把干涉问题解决了, 自己碰到类似状况时也仅仅去尝试这一个参数。在这样的练习方式里, 你只是在复制他人进行操作的步骤, 而非构建自身的决策逻辑。
更让人觉得可怕的是“撞墙式练习”, 即在同一个错误之上反复地进行不恰当尝试。就好比刀轴控制一直处在过切的状况, 你不去剖析究竟是刀轴摆动的幅度有没有过大, 又或者是刀尖点跟随的设置究竟存不存在问题, 反而是生硬死板地去更换一个接着又一个的刀轴方向模式, 寄希望于靠运气碰巧成功。这样的练习不但效率等同于零, 还势必会让你形成错误的肌肉记忆,将不好的习惯稳固强化下来。
无效练习另外一个典型的表现是“脱节”, 将编程跟机床分割开来, 好多人仅仅在软件当中查看刀路轨迹, 觉得“看上去挺顺畅”便认定程序合格了, 他们从来都没有思考过机床的旋转范围是不是够用, 主轴头会不会在某个角度跟夹具产生物理碰撞, 更不会去后处理里面验证代码的线性轴插补精度这个练习培养出来的是“会软件但不会编程”的操作员, 并非真正的五轴工艺人员。
为什么五轴编程尤其容不下无效练习?
专注于三轴编程, 其核心重点是“走刀路径”, 然而对于五轴编程来讲, 该其关注核心焦点的是于 “姿态控制”。
五轴加工增添了两个旋转轴, 致使问题的复杂程度呈指数状攀升。在三轴模式下, 刀具矢量处于固定状态;于五轴情形里, 每一个刀位点均对应着一种动态变化的刀具姿态。
这体现出, 五轴编程之中的每一项决策均是非线性的。变更一处进刀角度, 没准会致使整套刀路的过切检查彻底失灵变失效;调节一点儿刀轴光顺方面参数, 可能引发旋转轴出现强烈抖动, 进而对表面质量造成影响。要是你运用三轴那种“画线, 产生刀路, 然后进行后处理”的线性思路去练习五轴, 你的知识体系里将会充斥难以解释的“说不清道不明的神秘事物”——“到底为啥上次这么做就行得通, 这次就压根不行了呢? ”。
进行无效练习, 其所造成的最大危害在于, 会致使你身处这种繁杂的非线性系统里, 将偶然视作了必然, 还把运气当作了技术。
如何从无效练习切换到有效练习?
“刻意练习”是有效练习的本质, 它要做到有明确的目标、有及时的反馈, 还要始终处于“学习区”, 而非待在“舒适区”, 最终才能达成有效练习。
1. 建立“逆向拆解”的练习习惯
不要从零开始编,而是去拆解优秀的案例。
找寻一个具备成熟特性的五轴程序, 像是那种符合标准要求的叶轮刀路, 并非只是单纯去看待最终所呈现出来的刀路, 而是分作三件不同的事情来做:

工艺规划的反向推导: 对于编程者而言, 为何先是去做流道, 接着做叶片, 最后才做圆角? 这个顺序背后所蕴含的逻辑究竟是什么, 是出于对刀具刚性的考量, 还是为了实现切削应力的释放之目的?
剖析刀轴策略的选用边界: 于叶片精加工阶段, 为何在某一区域运用的是“前倾/侧倾”, 而到了另外一个区域却转换成了“插补矢量”? 引发切换的临界条件究竟是什么, 是摆角极限, 还是避让需求?
以模拟极限工况为开端, 将程序加载进仿真软件里, 刻意改变工件的装夹位置, 进而观察刀轴怎样进行自适应调整且不断变化, 这种被称作“破坏性实验”的行为, 能够使你深切领会刀轴矢量与几何特征之间的约束关系, 最终达到深刻理解的目的。
拆解一个高质量程序,比独自摸索十个普通程序更有价值。
2. 建立“单变量”练习法
五轴编程参数众多,初学者最忌讳的就是一次调整多个参数。
你能够为自身设计出一系列极为简约的练习场景, 举例来说就是在一个半球形状的物体上进行一番针对倾斜的深度腔体的加工操作, 而这种场景囊括了关乎五轴的最为关键的难题, 也就是躲避碰撞以及使得刀轴实现光顺状态, 还有旋转轴受到相关限制。
第一个轮次, 你仅仅开展“避碰”的练习。将所有别的参数予以固定, 仅仅对“刀轴控制”之中的“避让距离”以及“倾斜方向”进行调整, 留意刀路出现怎样的变化, 一直到你有能力做到精准预估: 把避让距离增大之后, 刀轴会朝着哪一个方向进行偏摆, 这样的偏摆会引发哪些全新的风险。
第二轮, 你仅进行“刀轴光顺”的练习。要先确保避碰合格, 在此基础之上, 专门着重去调整“光顺角度”以及“光顺半径”。还要留意观察刀轴的突变究竟是怎样被平滑处理的, 与此同时, 监控加工时间的变化情况。
将复杂问题, 拆分成能够独立练习的子技能, 这是跨越五轴入门门槛的, 唯一的捷径。
3. 建立“机床反馈”闭环
软件里的刀路再漂亮,如果在机床上跑不起来,就是零。
具有成效的练习要求你将机床归入练习回路之中, 每一次程序完成之后, 必定要做三件事情:
针对实际切削痕迹进行查看, 刀路呈现出连续的样子, 然而工件表面, 到底是不是受到旋转轴的反向间隙的影响从而产生了振纹。
留意主轴负载的变化情况, 查看切削参数在动态调整刀轴时依理论来说是否恰当, 注意当刀轴倾斜至一定角度之际, 切削力是不是会猛地增大?
进行排屑状态的观察: 处于五轴加工的情形下, 切屑排出所朝向的方向, 会依据刀轴的改变而产生变化, 有没有出现切屑缠绕的状况, 或者二次切削的情况呢?
唯有经过机床校验的程序, 才是你切实掌握的内容。要是你当下并无上机的条件, 那也得选用拥有机床实际物理参数的高精度仿真软件, 起码要将碰撞检测以及行程极限验证推进到位。
4. 建立“错误日志”而非“笔记”
笔记, 对于大多数人而言, 呈现的是“怎么做”, 然而,那些有效练习的人所拥有的笔记, 却为“错在哪”。
每一次过切、碰撞或报错,都值得你花十分钟详细记录:
触发错误的操作是什么?
系统弹出的报错代码, 其所具备的含义究竟是什么呢? (众多刚开始学习的人, 仅仅只是关注“Error”, 而不去留意“Error Code”)
这个错误在什么条件下会复现?
怎样才是解决这个错误的完整思路? 这边存在两种情况, 一种情况是改变了加工顺序, 另一种情况是重构了坐标系, 究竟是哪种?
当具备了30条以上情形各类的错误记载之后, 你会于惊讶之感中领悟到, 五轴编程过程里边具有“坑患情况”切实是数目受囿的状况, 一次一回去翻阅这些记录文案内容之下过程操作行为, 都是在为自身存在的决策运行体系去填补漏洞缺陷的进行某种行为动作方式。
转变心态:从“学会软件”到“掌握工艺”
最后,我想谈一个根本性的认知转变。
多多人于无效练习里挣扎, 缘由是其将目标设作“学会五轴编程软件” , 可事实上, 软件仅是工具, 真正的能力乃工艺决策能力。
作为一名合格的五轴编程人员, 当看到一张图纸之际, 其大脑之中所运行, 并非是“针对这个特征该运用哪个命令”, 而是:
这个工件适合一次装夹完成还是多次装夹?
依据最小曲率半径以及深度情况, 究竟是该优先确保刀具刚性, 还是优先进行避让干涉?
当前所具备的机床配置, 其中涵盖主轴功率、旋转轴速度以及冷却方式这些方面, 究竟可不可以对这个工艺规划方案起到支撑作用呢?
获得这些决策能力, 绝不是能借着机械般重复软件操作这种方式达成的。对于切削原理有着透彻深入了解, 才会有这些决策能力。能够熟悉机床动态特性, 才会产生这些决策能力。而且在有效练习里积累起来的“案例经验”, 更是生成这些这些决策能力的缘由。
kirjoita loppuun
五轴编程真的是相当难, 难就难在, 它竟要求你, 同时拥有几何空间想象力, 以及金属切削知识, 还有那设备操作经验, 不过呢, 它可决不是无法跨越的句号。
倘若你发觉自身始终处于学习状态且学不会, 那么就请果敢地摁下暂停键。去审视你的练习模式: 试问自己, 究竟是在不断重复已然知晓的动作, 还是身处探索未知边界的进程? 是执着于追求“做完”这件事, 抑或是在追求“理解”这个维度?
遏制无效的练习, 这就意味着终止打着勤奋幌子却实则自欺欺人的行径。将每一回练习均视同为一场实验, 去进行假设的设定, 而后验证最终的结果, 再把其中的偏差详尽记录下来。过不了多长时间,你便会察觉到, 以往曾令你感到疑惑不解的刀轴控制以及碰撞规避, 已然不再是什么神奇莫测的事物, 相反成为了一套逻辑缜密、具备可预测性、并能够加以复用的技术体系。
五轴编程属于一门科学, 科学的学习方式, 始终是从有效练习起始的。
 Chinese
 Japanese
 English
 German
 Finnish
Vastaa
Sinun täytyy kirjautua sisään kommentoidaksesi.