
電火花ワイヤカット加工機用の自動ワイヤ通し装置およびワイヤ通し方法
技術分野
本発明は、放電ワイヤカット加工機の自動ワイヤ通し装置に関する。具体的には、この放電ワイヤカット加工機の自動ワイヤ通し装置は、ワイヤ通し方法についても関する。特に、この装置およびワイヤ通し方法は、高速送線式放電ワイヤカット加工機に適用される。
先行技術
中国が独自に開発した放電加工機の一種である高速ワイヤカット放電加工機は、厚みのあるワークやテーパーのきついワークの加工が可能で、機械のコストも低く(4万~5万元)、現在中国で広く採用されている機械の一つであり、金型製造などの分野において独自の強みと幅広い市場展望を有している。しかし、高速ワイヤ放電加工機がもたらす経済効果は、低速単方向ワイヤ放電加工機に遠く及ばない。現在では、多回切断技術や、電極ワイヤのインテリジェント・ツールマガジン制御システム、インテリジェント張力制御システムなどが採用されており、放電加工の精度を大幅に向上させることができる。しかし、実際の生産現場では、ワイヤ断線という一般的かつ重大な欠陥が存在している。
現在、既存の高速ワイヤ放電加工機におけるワイヤの通し作業はすべて手作業で行われており、 ワイヤー通線作業は、時間がかかり、体力を消耗し、かつ高度な技術を要する作業であり、熟練かつ迅速な通線を行うには、多大な訓練を経る必要があります。品質を確保しつつ、効率と自動化が追求される現代において、工作機械に自動通線装置を取り付けることができれば、 ワイヤー通しの作業環境を改善し、その難易度を下げることができれば、ワイヤー通し時間を大幅に短縮でき、工作機械の自動化レベル向上と生産効率の向上に寄与するでしょう。
発明の概要
本発明が解決しようとする技術的課題は、電火花ワイヤカット加工機の自動ワイヤ通し装置を提供することであり、この装置は、ワイヤ通し工程全体を通じて、ワイヤの引き出しおよび通し操作を自動的に行うことができ、さらにこれに対応するワイヤ通し方法も提供するものである。
放電ワイヤカット加工機用の自動ワイヤ通し装置は、以下の技術的構成を採用している。本装置は、ワイヤ把持機構、ワイヤ送り機構、およびワイヤ牽引機構を備えており、ワイヤ把持機構はさらに上部アームのワイヤ把持機構と下部アームのワイヤ把持機構に分けられる。ワイヤ送り機構は、上部アームの右側にあるガイドローラーの外側下方に設置されており、 上部アームの電極線クランプ機構は、上部アームのリードスクリューに取り付けられており、電極線をクランプして上部アームの右側へ引き込み、上部アームの右側ガイドローラーを通過させた後、送線機構の送線部へ送り込む役割を果たす。送線機構は、電極線を把持して下方向へ送り出す役割を果たす。 下部ワイヤーアームのワイヤー保持機構は、送線機構から送られてきた電極ワイヤーを把持し、下部ワイヤーアームの左側へ引き込み、これにより自動ワイヤー通し工程を完了させる。送線機構は、上送線アームの送線機構と下送線アームの送線機構を含み、これらはそれぞれ固定支持座を介して送線アームに固定設置されている。固定支持座は、第1固定支持座と第2固定支持座を含み、第1固定支持座と第2固定支持座の間には無軸が設けられている。 この光軸には固定支持板が設置されており、固定支持板と第2固定支持座の間にはリードスクリューが設置されている。さらに、スライドベースが含まれており、これはリードスクリューと光軸に嵌合して取り付けられ、リードスクリューの軸線に沿って移動可能である。また、第1ステップモーターが含まれており、 これは固定支持板上に設置され、その出力軸はリードスクリューと連結され同軸性を保ち、リードスクリューの回転に動力を供給する。リードスクリューはスライドベースに対して案内作用を果たし、スライドベースが回転せず、リードスクリューの軸線に沿ってのみ移動できるようにする;第1ステップモーターの正逆回転により、リードスクリューの正逆回転が駆動され、その結果、スライドベースがリードスクリューの軸線に沿って往復移動する;ワイヤクランプ機構は、クランプベースを介してスライドベースに固定されており、第1クランプ体と第2クランプ体を含む。第1クランプ体と第2クランプ体は共同して作用し、両者の間に位置する電極ワイヤを締め付けたり緩めたりする。また、両者の移動方向はスライドベースの移動方向に対して垂直である。 第2電極線クランプ体は、回転軸を介して回転軸座と嵌合して設置されており、これにより第1電極線クランプ体と第2電極線クランプ体が回転軸座を中心に回転できるようになっている。回転軸座は電極線クランプベースに固定設置されており、さらに第2電極線クランプ体には第1プッシュプル式電磁石が設置されている。 これは第1のワイヤクランプ体の移動に動力を供給し、それによって第1のワイヤクランプ体と第2のワイヤクランプ体が電極ワイヤを締め付けたり緩めたりすることを促す。さらに、回転軸に固定的に連結された第2のステッピングモーターが含まれており、回転軸が回転軸座を中心に回転するための動力を供給する;送線機構は、機構ハウジング、送線ハウジング、第2のプッシュプル式電磁石、レバー、レバー固定部、および送線体を含み、レバー固定部はレバーの中間位置を機構ハウジングまたは上部ワイヤーアームに固定し、レバーがレバー固定部を中心にのみ回転運動を行うようにする。 機構ハウジングは上部ワイヤアームに固定接続されており、送線ハウジングは機構ハウジングに固定されている。第2のプッシュプル式電磁石は機構ハウジングに固定され、レバーの揺動に動力を供給する。レバーの揺動により、送線体が送線ハウジング内を上下に運動する。 送線体には電極線を貫通させるための穴が開いており、送線体の上端部は下端部よりも幅が広い。送線体が下方に移動すると、送線ハウジングが送線体の上端部を挟み込み、これにより電極線の固定が実現される。 送線体が上方に移動すると、送線体の上端が送線ハウジングから離れ、これにより電極線の解放が実現される。
第1のプッシュプル式電磁石に通電されると、電磁石のバネが収縮し、それによって第1のクランプ体が第2のクランプ体の方向へ移動し、最終的に電極線をクランプする効果が得られる。一方、第1のプッシュ・プル式電磁石が通電停止状態になると、電磁石のばねが伸び、このとき第1の電極線クランプ体が自動的に反発し、 これにより第1クランプ体と第2クランプ体が互いに分離し、電極線の解放操作が実現される。電極線が上線アームの右側に搬送されると、第2ステッピングモーターによってクランプ体が時計回りに90度回転する。
第2のプッシュ・プル式電磁石への通電が切れると、電磁石のバネが伸び、それによってレバーが反時計回りに回転し、送線体が上方へ移動します。これにより、送線体の上端が開き、電極線からの解放が完了し、電極線は外力を受けずに静止状態となります。第2のプッシュプル式電磁石に通電されると、電磁石のばねが収縮し、レバーを時計回りに回転させて送り体を下方に移動させます。これにより、送り体の上端が圧迫されて閉じ、電極線が挟み込まれながら下方に移動します。この一連の過程において、第2のプッシュプル式電磁石への通電と断電が繰り返し行われることで、電極線の下方への搬送が実現される。
また、ボールヘッド座が含まれており、これは第2のプッシュプル式天磁石と堅固に接続されている。前記レバーの両端はボール形状をしており、一方の端のボールは前記ボールヘッド座の内部に収められ、もう一方の端のボールは送線体の溝内に配置されている。
これにはリミットリングも含まれており、これはワイヤ送給部の手前に固定設置されており、ワイヤ送給部の上方への移動距離を制限する役割を果たしています。
前述の送線体は、送線上部と送線下部から構成されており、レバーの揺れによって送線下部が上下方向に動き、その上下運動が送線上部を上下に動かすことになる。
前記レバーのもう一方の端は、ワイヤ送り下部本体の溝内に配置されている。
前記リミットリングは、ワイヤ送り部の下部本体に固定されて設置されている。
さらに、送線機構の下方に固定して設置された水引線機構が存在し、この機構は水引線ハウジング、引線ノズル、ノズルから構成されている。このうち、引線ノズルはノズル内部に配置されており、その役割は電極線を自身の内部に通すことである。水引きワイヤー外殻とノズルは固定的に接続されており、接続された一体構造には中空の空洞が形成されている。この空洞は高圧水を収容するために用いられる。高圧水は、ワイヤガイドハウジングの側面にある孔からこの空洞内に入り、その後、ノズルから高圧水が噴射され、それによってワイヤガイドノズル内の電極ワイヤが駆動される。水引き機構による誘導により、電極ワイヤは下送りアーム上の第1ワイヤクランプと第2ワイヤクランプの間に、より容易に挿入される。
前記ワイヤー固定ベースは、ボルト溝を介してボルトでスライドベースに固定されている。

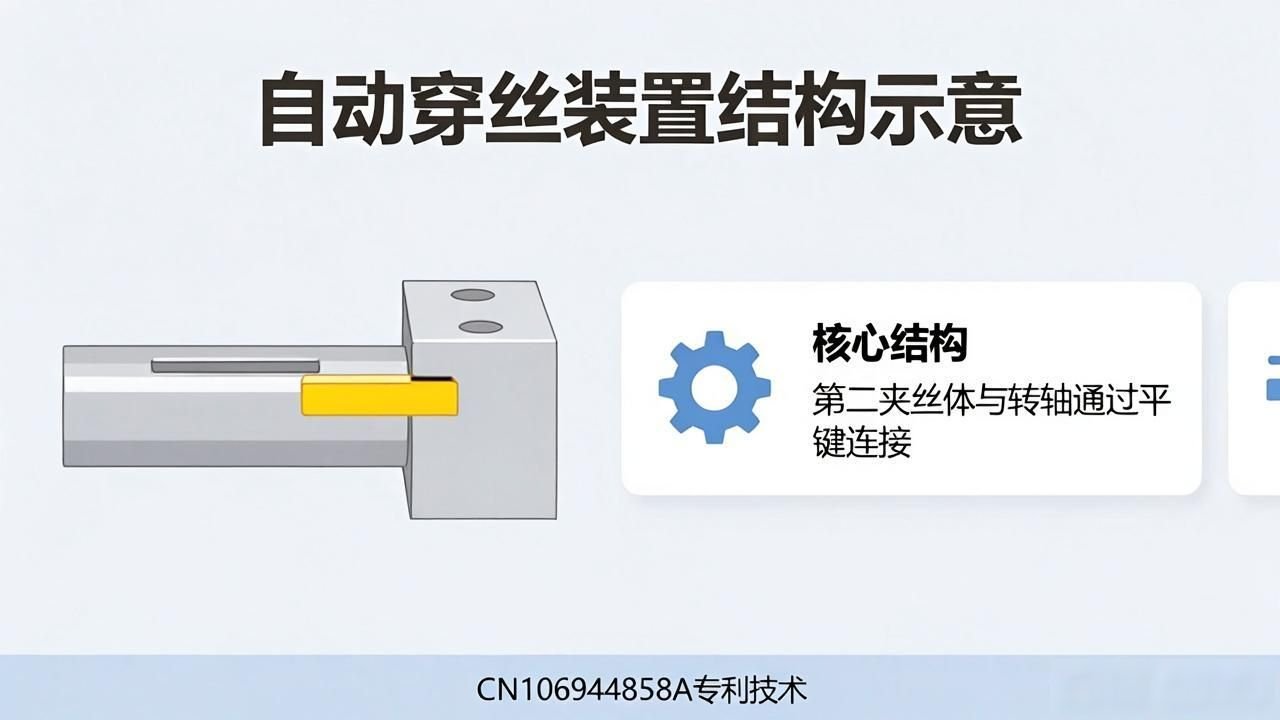
前記の第2のワイヤクランプ部と回転軸は、キー溝内の平キーによって連結されている。
前記回転軸受けは、ボルト溝を介してワイヤークランプベースに取り付けられ、固定されている。
前記第1のスライド式電磁石は、ボルトによって第2のワイヤクランプ体に固定されている。
上記の自動ワイヤ通し装置に基づく自動ワイヤ通し方法について、その具体的な手順は以下の通りである。まず、作業員が手動操作を行い、電極ワイヤを上部ワイヤアームのワイヤ把持機構に向かって引き込む。第二に、上糸アームのワイヤクランプ機構内にある第一のプッシュ・プル式電磁石に電流を流し、クランプ機構が電極ワイヤをしっかりと把持する状態にする;第三に、上糸アームの第一ステッピングモーターがリードスクリューを回転させ、これにより上糸アームのクランプ機構およびスライドベースで構成される機構が右方向に移動する。あらかじめ設定された位置に移動すると、上糸アームの第一ステッピングモーターは動作を停止する;第4段階:上線アームのワイヤクランプ機構にある第2ステッピングモーターが、第1クランプ体および第2クランプ体を時計回りに90度回転させ、電極ワイヤを上線アーム右側のガイドローラーに通し、電源が遮断された状態の送線機構の送線体中段の上端へと送り込む;第五段階:送線機構に属する第二のプッシュプル式電磁石が、通電と遮断を繰り返すことで、送線体内部の電極線を下方へ移動させ、電極線が下送線アーム上のクランプ機構に到達するまで送り続ける;第六段階:第二の押し引き式電磁石への通電を遮断すると、下ワイヤーアームのワイヤー保持機構は、それ自体が備える第一の押し引き式電磁石が作動している間に、電極線をしっかりと固定する;第7ステップ:下送りアームの第一ステッピングモーターがリードスクリューを駆動し、電極線保持機構を左方向へ移動させ、設定位置に到達した時点で動作を停止させる;第8ステップ:作業員が電極線をワイヤリールに巻き付け、通線作業を完了させる。
第一段階:作業員が手動で電極線を上線アームのクランプ機構まで引き寄せます。第二段階:上線アームのクランプ機構にある第一のプッシュ・プル式電磁石に通電し、クランプ機構が電極線を把持するようにします。 第三段階:上線アームの第一ステッピングモーターがリードスクリューを回転させ、上線アームのクランプ機構とスライドベースで構成される機構を右方向に移動させます。設定位置に到達すると、上線アームの第一ステッピングモーターは停止します。第四段階: 上糸アームのワイヤクランプ機構に搭載された第2のステッピングモーターが、第1クランプ体と第2クランプ体を時計回りに90度回転させ、電極ワイヤを上糸アーム右側のガイドローラーに通して、電源が切れた状態の送丝機構の送丝体上端へと送り込む。 第5ステップ、 送線機構の第2プッシュプル式電磁石が繰り返し通電・断電され、送線体内の電極線を下方向へ移動させ、電極線が水引き機構に送り込まれるまで続ける。第六段階、 第2のプッシュプル式電磁石の通電が切れると、高圧ポンプが高圧水を水引き機構に送り込み、水引き機構内の電極線を下方へ搬送し、電極線が下部ワイヤーアーム上の第1クランプ機構に到達するまで続ける。 第7ステップ、 下送りアームの電極線クランプ機構が、第1のプッシュプル式電磁石の作用により電極線をクランプする。第8ステップ、下送りアームの第1ステップモーターがリードスクリューを駆動し、電極線クランプ機構を左方向へ所定の位置まで移動させた後、動作を停止する。 第9ステップ:作業員が電極線をワイヤリールに巻き付け、ワイヤ通しを完了する。
本発明の有益な効果は、従来技術と比較して、一連のワイヤクランプ機構に加え、ワイヤ牽引機構およびワイヤ送り機構を備えている点にある。これにより、従来はごく一部しか自動通線できなかったという欠点を補い、自動通線装置における電極ワイヤの自動引き出し問題を効果的に解決できるほか、自動通線の問題も解決できる。本発明は、工作機械における手動によるワイヤの通し・引き出し作業を完全に代替することができ、高速往復式ワイヤ放電加工機において自動ワイヤ通しを実現するための鍵となる技術である。
例える
ワイヤクランプ機構、ワイヤ送り機構、およびワイヤ牽引機構が設けられており、図1は、これら3つの機構から構成される本発明の一実施例に関する組立構造図である。
図2は、本発明の一実施形態における引糸機構の構造概略図である。
図3は、図2に示す実施例の引糸機構の立体図である。
図4は、本発明の一実施形態におけるワイヤクランプ機構の構造模式図である。
図5は、図4に示された実施例におけるワイヤクランプ機構の断面図であり、図6は、本発明の実施例の一つにおけるワイヤ送り機構の構造を示す模式図である。
図7は、本発明の一実施形態における送線機構の送線上部の構造を示す概略図である。
図8は、本発明の実施形態の一つである引き糸機構の構造概略図である。
図9は、本発明の図8に示された実施例における水引き機構の断面立体図である。
図10は、本発明の一実施例におけるスライド式電磁石コア構造の概略図である。
実際的な方法
本発明の目的、技術的構成および利点をより明確にするため、以下、図面および実施例を参照しつつ、本発明についてさらに詳細に説明する。なお、ここで記述する具体的な実施例は、本発明を説明するためのものであり、本発明を限定するものではないことを理解すべきである。
本明細書において、要約および添付図面に開示されているいかなる特徴についても、特に記載がない限り、同等性を持つ、あるいは同様の目的を有する他の代替特徴と置き換えることができる。すなわち、特に記載されていない限り、各特徴は、一連の同等または類似の特徴のうちの単なる一例に過ぎない。
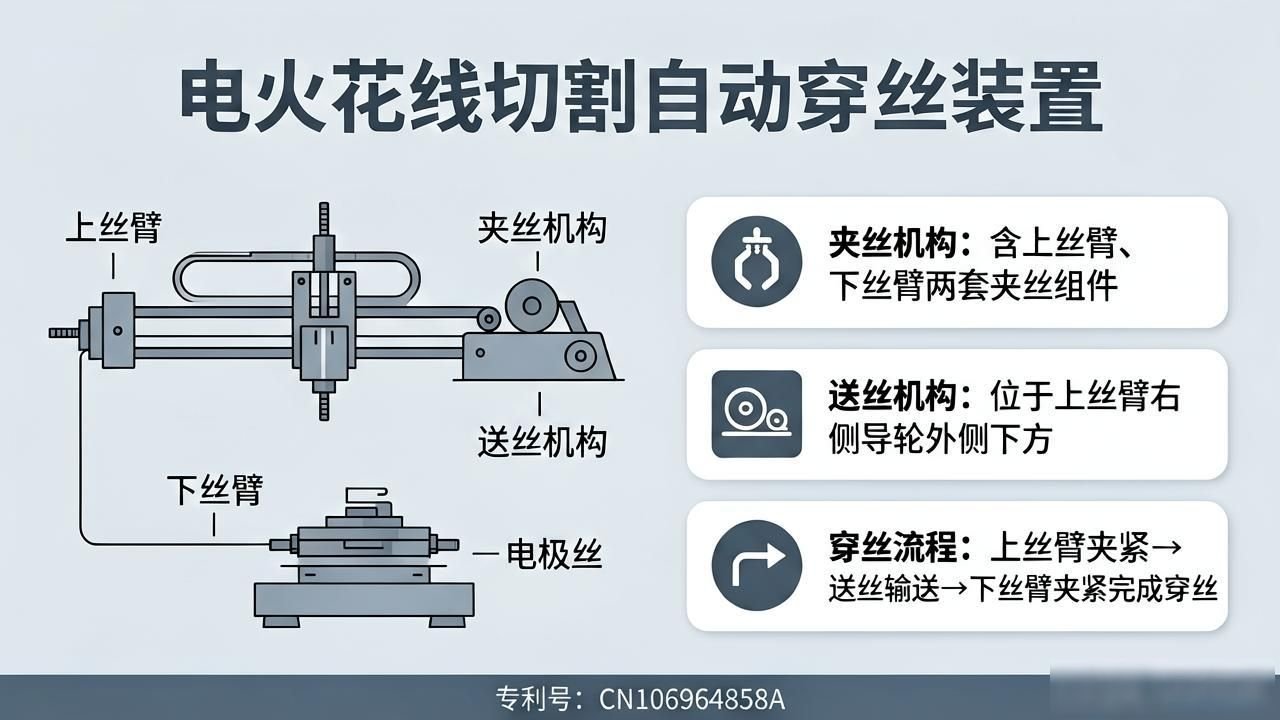
ワイヤ放電加工機の自動ワイヤ通し装置があり、具体的な実施例 i は図 1 に示すように、ワイヤ保持機構 5、ワイヤ送り機構 7、およびワイヤ牽引機構 6 から構成されている。ワイヤクランプ機構5は、上部ワイヤアーム8のクランプ機構と、下部ワイヤアーム9のクランプ機構に分けられる。送線機構7は、上部ワイヤアームの右側にあるガイドローラーの外側下方に位置する。上部アームの電極線把持機構は、上部アームのリードスクリューに取り付けられており、その役割は、電極線3を把持して上部アームの右側へ移動させ、上部アームの右側にあるガイドローラー4を通過させて、送線機構の送線体に送り込むことである。送線機構は、電極線を把持し、下方に送り出す役割を果たす。下部ワイヤーアームの把持機構は、送線機構から送り出された電極線を把持し、下部ワイヤーアームの左側へ牽引することで、自動通線プロセスを完了させる。
この特定の実施例において、切断機1はコラム1〇を用いて上下のワイヤーアームを固定しており、上下のワイヤーアームの左側にはワイヤーリール2が設置されている。
図2に示すように、上部ワイヤーアームを備えたワイヤー牽引機構があり、これは固定支持部を介してワイヤーアームに固定されて設置されている。この固定支持部は、第1固定支持部61および第2固定支持部67から構成される。図3に示すように、下糸アームの糸引き機構も同様に固定支持座を介して糸アームに固定されており、この固定支持座も第1固定支持座61と第2固定支持座67から構成されている。第1固定支持座と第2固定支持座の間には滑り軸66が設けられており、滑り軸上には固定支持板63が取り付けられている。固定支持板と第2固定支座の間には、リードスクリュー64が設けられている。また、スライドベース65があり、これはリードスクリューと光軸に嵌合して取り付けられており、リードスクリューの軸線に沿って移動することができる。さらに、第1のステッピングモーター62が固定支持板上に設置されており、その出力軸はリードスクリューと連結され、同軸性を保ちながら、リードスクリューの回転に動力を供給する。リードスクリューはスライドベースに対して案内作用を果たし、スライドベースが回転できないようにし、リードスクリューの軸線に沿ってのみ移動できるようにしている。
第1のステップモーターが正回転すると、リードスクリューが正回転し、スライドベースはリードスクリューの軸に沿って後方に移動します。第1のステップモーターが逆回転すると、リードスクリューが逆回転し、スライドベースはリードスクリューの軸に沿って前方に移動します。
図4および図5に示すように、電極線把持機構は、電極線把持ベース56を介してスライドベースに固定されており、この電極線把持機構は、第1電極線把持体51および第2電極線把持体52から構成される。第1ワイヤクランプ体および第2ワイヤクランプ体は共同して作用し、両者の間に位置する電極ワイヤを締め付けたり緩めたりする。また、両者の運動方向はスライドベース65の運動方向に対して互いに垂直である。第2電極線クランプ体は、回転軸53を介して回転軸座58と嵌合して設置されており、これにより第1電極線クランプ体と第2電極線クランプ体が回転軸座を中心に回転できるようになっている。回転軸座58は、電極線クランプベースに固定されて設置されている。電極線クランプ機構はさらに、第2電極線クランプ体に設置された第1プッシュプル式電磁石54を含み、これは第1電極線クランプ体の移動に動力を供給し、それによって第1電極線クランプ体および第2電極線クランプ体が電極線を締め付けたり緩めたりすることを促す。また、この電極線クランプ機構には、回転軸に固定的に連結された第2のステッピングモーター55が含まれており、これは回転軸が回転軸座58を中心に回転するための動力を供給する。この具体的な実施例において、電極線クランプベース56は、ボルト溝を介してボルトによりスライドベースに固定されている。第2のワイヤクランプ体と回転軸は、キー溝59内の平キーを介して連結されている。回転軸座は、ボルト溝57を介してワイヤクランプベースに取付け固定されている。第1のプッシュプル式電磁石は、ボルトによって第2のワイヤクランプ体に固定されている。この具体的な実施例において、前記ワイヤクランプ機構は、ボルトによってワイヤアームに取り付けられている。
図6に示すように、送線機構があり、これには機構ハウジング71、送線ハウジング78、第2のプッシュプル式電磁石72、レバー74、さらにレバー制限部75および送線体(76および79)が含まれている。レバー制限部は、レバーの中間位置を機構ハウジングまたは上送りアームに固定し、レバーがレバー制限部を中心にのみ回転運動を行うようにしている。この機構ハウジングは上送りアームに固定接続されており、送線ハウジングは機構ハウジング上に固定されている;第2の押し引き式電磁石は機構ハウジングに固定されており、レバーの揺動に動力を供給する。レバーの揺動により、送線体は送線ハウジングを介して上下運動を行う。送線体には、電極線を貫通させるための線孔1が設けられている。送線体の上端部は、下端部よりも幅が広くなっている。 送線体が下方に移動する際、送線ハウジングは送線体の上端の一部を挟み込み、これにより電極線のクランプ動作を実現する。送線体が上方に移動する際、送線体の上端は送線ハウジングから離脱し、これにより電極線の解放動作を実現する。この具体的な実施例において、前記送線体の上端には弾性材料が採用されている。
この特定の実施例において、機構の筐体とスレッドアームはボルトによって接続されており、第2のプッシュ・プル式電磁石はボルトによって筐体の左側にしっかりと固定されている。レバーの制限部位には固定ボルトが設けられており、レバーは固定ボルトの軸線を中心に円滑に回転運動を行うことができる。
第1のプッシュプル式電磁石に通電されると、電磁石のバネが収縮し、第1の電極線クランプ体を第2の電極線クランプ体の方向へ移動させ、最終的に電極線をクランプします。第1のプッシュプル式電磁石の通電が切れると、電磁石のバネが伸び、第1の電極線クランプ体が自動的に元に戻り、これにより第1の電極線クランプ体と第2の電極線クランプ体が分離して、電極線の解放が行われる。電極線が上部送線アームの右側に送られると、第2のステッピングモーターが電極線クランプ体を時計回りに90度回転させる。
第2のプッシュ・プル式電磁石への通電が切れると、電磁石のバネが伸び、レバーを反時計回りに回転させ、これにより送線体を上方へ移動させます。送線体の上端が開き、電極線への拘束が解除されるため、電極線は力を受けず静止状態となります。第2のプッシュプル式電磁石に通電されると、電磁石のばねが収縮し、レバーを時計回りに回転させて送線体を下方に移動させます。これにより、送線体の上端が圧迫されて閉じ、電極線が挟み込まれ、共に下方に移動します。この一連の過程において、第2のプッシュプル式電磁石への通電と断電が繰り返し行われることで、電極ワイヤーの下方への搬送が実現される。
具体実施例2は、具体実施例1に基づいて得られたものであり、図6に示すように、さらに球頭座73を含み、この球頭座73は第2のスライド式天磁石に固定接続されており、 前記レバーの両端は球状を呈しており、一方の端の球部は前記ボール座内に収められ、他方の端の球部は送線体の溝内に配置されている。
具体実施例3は、具体実施例1または2を基礎とし、図6に示すように、さらにストッパーリング77を備えており、これは送線体に固定的に設置され、送線体の上方への移動距離を制限する役割を果たす。この具体実施例において、ストッパーリングはねじ接続によって送線体に取り付けられている。
送線体は、送線上部79および送線下部76から構成される。具体的な実施例4は、具体的な実施例1から3のいずれかに基づくものであり、図6に示すように、レバーの揺動により送線下部が上下運動を行い、送線下部のこの上下運動が送線上部を上下運動させる。 送線上体の構造を図7に示す。本実施例において、送線上体は弾性材料が採用されており、送線上体と送線下体の接続方式、および送線ケーシングと構造ケーシングの接続方式はいずれもねじ接続である。
実施例4に続く実施例5では、図6に示すように、前記レバーの他端が、ワイヤ送り下部本体の特定の溝内に配置されている。
具体的な実施例6。この実施例は、具体的な実施例4に基づいている。図6に示すように、以下の状況が存在する。すなわち、前記リミットリングは固定的に設置されており、その固定位置は送線体の下部の上方にある。
具体実施例7は、具体実施例1から6のいずれかを基礎とし、図8に示す構成において、さらにワイヤ引き込み機構を含む。このワイヤ引き込み機構は、ワイヤ送り機構の下方に固定的に取り付けられており、ワイヤ引き込み外殻11、ワイヤ引き込みノズル12、および噴射ノズル13から構成される。ワイヤガイドノズルはノズルの内部に設けられ、電極ワイヤをそこから通すように誘導するために用いられる。ワイヤガイドハウジングはノズルに固定接続されており、接続後の全体には中空の空洞が存在する。この空洞は高圧水を充填するために用いられる;高圧水は、ワイヤガイドハウジングの側面に設けられた孔からこの空洞内に流入し、ノズルから噴射されることで、ワイヤガイドノズル内の電極ワイヤを駆動する。この特定の実施例において、水式ワイヤガイドの外殻は、ねじによってワイヤガイドノズルに接続され、ねじによってノズルに接続され、さらにねじによってワイヤ送り体の下部またはワイヤ送り下部に接続されている。
特に実施例8については、この実施例は実施例1から6のいずれかを基礎として展開されたものであり、自動ワイヤ通線装置に基づく自動ワイヤ通線方法に関するもので、その具体的な手順は以下の通りである。 まず、第1ステップとして、作業員が電極線を上糸アームにある線保持機構まで手動で引き寄せる。続いて、第2ステップとして、上糸アームの線保持機構にある第1のプッシュ・プル式電磁石に通電し、これにより線保持機構が電極線を把持する。次に、第3ステップとして、上糸アームに設置された第1のステッピングモーターがリードスクリューを回転させ、これにより上糸アームの電極線クランプ機構とスライドベースとで構成される機構が右方向へ移動する。当該機構が所定の位置に移動すると、上糸アームの第1のステッピングモーターは運転を停止する;続いて、第4段階として、上送線アームのワイヤクランプ機構に搭載された第2のステッピングモーターが、第1クランプ体および第2クランプ体を時計回りに90度回転させ、電極ワイヤを上送線アーム右側のガイドローラーに通し、電源が切れた状態にある送線機構の送線体上端内部へと送り込む;その後、第5段階として、送線機構の第2プッシュプル式電磁石が通電と断電を繰り返すことで、送線容器内の電極線を下方へ移動させ、下送線アーム上のクランプ機構まで電極線を送り込む;続いて、第6ステップでは、第2のプッシュプル式電磁石の通電が停止し、下ワイヤアームのワイヤクランプ機構が、その第1のプッシュプル式電磁石の作用によって電極ワイヤをクランプする。直後に、 第7ステップでは、下送りアームの第1ステップモーターがリードスクリューを駆動して動き始め、ワイヤクランプ機構を左側へ所定の位置まで押し進めた後、動作を停止する;最後に、第8ステップで、作業員が電極ワイヤをワイヤリールに巻き付け、これでワイヤ通しは完了する。
具体実施例9は、具体実施例7を基礎とし、自動ワイヤ通線装置に基づく自動ワイヤ通線方法であり、その具体的な手順は以下の通りである。第1段階:作業員が手動で電極ワイヤを上部ワイヤアームのワイヤ把持機構まで引き込む。第2ステップ:上糸アームのワイヤクランプ機構に設けられた第1のプッシュプル式電磁石に通電し、クランプ機構による電極ワイヤの把持を行う;第3ステップ:上糸アームの第1ステッピングモーターがリードスクリューを回転させ、上糸アームのクランプ機構とスライドベースで構成される機構を右側へ移動させる。所定の位置に到達すると、上糸アームの第1ステッピングモーターは動作を停止する;第四段階:上糸アームのワイヤクランプ機構に搭載された第二のステッピングモーターが、第一クランプ体と第二クランプ体を時計回りに90度回転させ、電極ワイヤを上糸アーム右側のガイドローラーに通し、電源が切れた状態の送線機構の送線体上端の内側へと送り込む;第五段階:送線機構の第二プッシュプル式電磁石に繰り返し通電・遮断を行い、送線体内の電極線を下方へ移動させ、電極線が水引き機構に送り込まれるまで続ける;第六段階:第二プッシュプル式電磁石の通電を停止すると、高圧ポンプが高圧水を水引き機構に送り込み、水引き機構内の電極線を下方へ搬送し、電極線が下部ワイヤーアーム上のクランプ機構に到達するまで続ける;第七段階:下送りアームの電極線クランプ機構が、その第一プッシュプル式電磁石の作用により電極線をクランプする;第八段階:下送りアームの第一ステッピングモーターがリードスクリューを駆動し、電極線クランプ機構を左方向へ設定位置まで移動させた後、動作を停止する;第九段階:作業員が電極線をワイヤリールに巻き付け、ワイヤ通しの作業を完了する。
具体実施例10については、具体実施例1から9のいずれかを基礎として、図10に示すように、本発明の実施例の一つであるプッシュ・プル式電磁石の構造概略図であり、可動鉄心14、銅線を巻いたコイル15、外殻16、および復帰ばね17から構成される。銅線からなるコイルは、可動鉄心と外殻との間に配置されており、このコイルに電流を流すことで、軸方向に沿って移動可能な可動鉄心が、銅線からなるコイルおよび外殻を貫通する。復帰作用を担うばねは、可動鉄心の片端と外殻の間に配置されている。
 Chinese
 Japanese
 English
 German
 Finnish
コメントを残す
コメントを投稿するにはログインしてください。