
Automatische Fadeneinziehvorrichtung für eine Draht-Funkenerosionsmaschine und Verfahren zum Einziehen des Fadens
technisches Gebiet
Die vorliegende Erfindung betrifft eine Vorrichtung, bei der es sich um eine automatische Fadeneinfädelvorrichtung für eine Draht-Elektroerosionsmaschine handelt. Genauer gesagt betrifft diese automatische Fadeneinfädelvorrichtung für eine Draht-Elektroerosionsmaschine auch ein Verfahren zum Einfädeln des Fadens. Insbesondere sind diese Vorrichtung und dieses Einfädelverfahren für Draht-Elektroerosionsmaschinen mit hoher Drahtgeschwindigkeit geeignet.
Stand der Technik
Die in China eigenständig entwickelte Hochgeschwindigkeits-Drahterodiermaschine ist in der Lage, Werkstücke mit großer Dicke und starker Konizität zu bearbeiten. Mit ihren geringen Anschaffungskosten (40.000 – 50.000 Yuan) gehört sie zu den derzeit am häufigsten eingesetzten Maschinen in China und bietet insbesondere im Formenbau einzigartige Vorteile sowie vielversprechende Marktperspektiven. Allerdings sind die wirtschaftlichen Vorteile von Hochgeschwindigkeits-Draht-EDM-Maschinen bei weitem nicht so groß wie bei langsam laufenden Einweg-Draht-EDM-Maschinen. Selbst wenn heute Technologien wie Mehrfachschnitte, ein intelligentes Steuerungssystem für das Elektrodendraht-Magazin sowie ein intelligentes Spannungsregelsystem zum Einsatz kommen, die die Bearbeitungsgenauigkeit beim Draht-EDM erheblich verbessern können. In der praktischen Produktion tritt jedoch ein häufiger und schwerwiegender Mangel auf: der Drahtbruch.
Derzeit erfolgt das Einfädeln bei den derzeit vorhandenen Hochgeschwindigkeits-Drahterodiermaschinen noch manuell. Das Einfädeln ist eine zeitraubende, kräftezehrende und technisch anspruchsvolle Arbeit. Um das Einfädeln routiniert und schnell ausführen zu können, ist umfangreiches Training erforderlich. In einer Zeit, in der neben der Qualitätssicherung vor allem Effizienz und Automatisierung im Vordergrund stehen, könnte die Installation einer automatischen Einfädelvorrichtung an der Maschine die Bedingungen beim Einfädeln verbessert und der Aufwand verringert werden könnten, ließe sich die Einfädelzeit erheblich verkürzen, was den Automatisierungsgrad der Maschine fördern und die Produktionseffizienz steigern würde.
Inhalt der Erfindung
Die technische Aufgabe, die mit der vorliegenden Erfindung gelöst werden soll, besteht darin, eine automatische Fadeneinziehvorrichtung für eine Draht-Funken-Schneidemaschine bereitzustellen, die während des gesamten Fadeneinziehvorgangs die Vorgänge des Fadenführens und des Fadeneinziehens automatisch ausführt, sowie ein entsprechendes Verfahren zum Fadeneinziehen.
Eine automatische Drahtzuführvorrichtung für eine Funkenerosions-Drahtschneidemaschine, die die folgende technische Lösung umsetzt: Die Vorrichtung umfasst eine Drahtklemmvorrichtung, eine Drahtzuführvorrichtung und eine Drahtzugvorrichtung, wobei die Drahtklemmvorrichtung wiederum in eine Drahtklemmvorrichtung am oberen Drahtarm und eine Drahtklemmvorrichtung am unteren Drahtarm unterteilt ist; die Drahtzuführvorrichtung ist unterhalb der rechten Führungsrolle des oberen Drahtarms an deren Außenseite angeordnet, Die Drahtklemmvorrichtung des oberen Drahtarms ist an der Gewindestange des oberen Drahtarms angebracht und dient dazu, den Elektrodendraht festzuklemmen und nach rechts am oberen Drahtarm entlang durch die rechte Führungsrolle des oberen Drahtarms zu ziehen, um ihn anschließend in den Drahtvorschubkörper der Drahtvorschubvorrichtung zu führen; die Drahtvorschubvorrichtung dient dazu, den Elektrodendraht festzuklemmen und nach unten zu befördern, Die Drahtklemmvorrichtung des unteren Drahtarms klemmt den von der Drahtzuführvorrichtung zugeführten Elektrodendraht fest und zieht ihn zur linken Seite des unteren Drahtarms, wodurch der automatische Einfädelvorgang abgeschlossen wird; Die Drahtführungsvorrichtung umfasst eine Drahtführungsvorrichtung am oberen Drahtarm und eine Drahtführungsvorrichtung am unteren Drahtarm, die jeweils über Befestigungshalterungen an den Drahtarmen befestigt sind. Die Befestigungshalterungen umfassen eine erste Befestigungshalterung und eine zweite Befestigungshalterung; zwischen der ersten und der zweiten Befestigungshalterung ist eine Führungsstange angeordnet, An der Führungsstange ist eine feste Stützplatte angebracht; zwischen der festen Stützplatte und der zweiten festen Halterung ist eine Gewindestange angeordnet; ferner umfasst die Vorrichtung einen Gleitfuß, der passgenau auf der Gewindestange und der Führungsstange montiert ist und sich entlang der Achse der Gewindestange bewegen kann; außerdem umfasst sie einen ersten Schrittmotor, der auf der festen Stützplatte angebracht ist; dessen Abtriebswelle mit der Gewindespindel verbunden ist und mit dieser koaxial ausgerichtet ist; der die Drehbewegung der Gewindespindel antreibt; wobei die Gewindespindel dem Gleitfuß als Führung dient, sodass sich der Gleitfuß nicht drehen kann, sondern sich nur entlang der Achse der Gewindespindel bewegen kann; Die Vorwärts- und Rückwärtsdrehung des ersten Schrittmotors bewirkt die Vorwärts- und Rückwärtsdrehung der Gewindestange, wodurch sich der Gleitsockel entlang der Achse der Gewindestange hin und her bewegt; Die Drahtklemmvorrichtung ist über einen Klemmfuß am Gleitsockel befestigt und umfasst einen ersten und einen zweiten Klemmkörper. Der erste und der zweite Klemmkörper wirken gemeinsam, um den zwischen ihnen befindlichen Elektrodendraht festzuklemmen oder zu lösen, wobei ihre Bewegungsrichtung senkrecht zur Bewegungsrichtung des Gleitsockels verläuft; Der zweite Klemmkörper ist über eine Drehachse mit einem Drehachsenhalter verbunden, sodass sich der erste und der zweite Klemmkörper um den Drehachsenhalter drehen können; der Drehachsenhalter ist fest am Klemmkörper-Sockel angebracht; ferner umfasst die Vorrichtung einen ersten Schub-Zug-Elektromagneten, der am zweiten Klemmkörper angebracht ist, der die Bewegung des ersten Drahtklemmkörpers antreibt und dadurch bewirkt, dass der erste und der zweite Drahtklemmkörper den Elektrodendraht festklemmen oder lösen; ferner umfasst die Vorrichtung einen zweiten Schrittmotor, der fest mit der Drehachse verbunden ist und die Drehung der Drehachse um den Drehachsenhalter antreibt; Die Drahtzuführungsvorrichtung umfasst ein Mechanikgehäuse, ein Drahtzuführungsgehäuse, einen zweiten Schub-Zug-Elektromagneten, einen Hebel, einen Hebelbegrenzer und einen Drahtzuführungskörper; der Hebelbegrenzer fixiert die mittlere Position des Hebels am Mechanikgehäuse oder am oberen Drahtarm, sodass der Hebel nur um den Hebelbegrenzer herum eine Drehbewegung ausführen kann; Das Mechanikgehäuse ist fest mit dem oberen Drahtführungsarm verbunden, und das Drahtzufuhrgehäuse ist am Mechanikgehäuse befestigt. Der zweite Schub-Zug-Elektromagnet ist am Mechanikgehäuse befestigt und liefert die Antriebskraft für die Schwenkbewegung des Hebels; die Schwenkbewegung des Hebels treibt den Drahtzufuhrkörper an, sich durch das Drahtzufuhrgehäuse auf und ab zu bewegen, Der Drahtzuführkörper ist mit einer Drahtdurchführung versehen, durch die der Elektrodendraht geführt werden kann; der obere Abschnitt des Drahtzuführkörpers ist breiter als der darunterliegende Abschnitt. Bei der Abwärtsbewegung des Drahtzuführkörpers klemmt das Drahtzuführgehäuse den oberen Abschnitt des Drahtzuführkörpers fest, wodurch der Elektrodendraht festgeklemmt wird, bewegt sich der obere Abschnitt des Drahtzuführkörpers nach oben, löst sich der obere Abschnitt des Drahtzuführkörpers vom Drahtzuführgehäuse, wodurch der Elektrodendraht freigegeben wird.
Sobald der erste Schub-Zug-Elektromagnet unter Strom gesetzt wird, zieht sich die Feder des Elektromagneten zusammen, wodurch der erste Klemmkörper in Richtung des zweiten Klemmkörpers bewegt wird, wodurch schließlich die Klemmwirkung auf den Elektrodendraht erzielt wird; Wenn der erste Schub-Zug-Elektromagnet hingegen stromlos ist, dehnt sich die Feder des Elektromagneten aus, woraufhin der erste Drahtklemmkörper automatisch zurückfedert, wodurch sich der erste Drahtklemmkörper vom zweiten Drahtklemmkörper löst und somit der Elektrodendraht freigegeben wird. Wenn der Elektrodendraht zur rechten Seite des Drahtzuführarms transportiert wird, wird der Drahtklemmkörper durch den zweiten Schrittmotor um 90 Grad im Uhrzeigersinn gedreht.
Wird der zweite Schub-Zug-Elektromagnet stromlos geschaltet, wird die Feder des Elektromagneten gedehnt, wodurch der Hebel in eine Drehbewegung gegen den Uhrzeigersinn versetzt wird. Dies bewirkt, dass sich der Drahtzuführer nach oben bewegt, sich dessen oberes Ende öffnet und der Elektrodendraht freigegeben wird, sodass dieser ohne Krafteinwirkung in Ruhe bleibt; Wird der zweite Schub-Zug-Elektromagnet mit Strom versorgt, zieht sich die Feder des Elektromagneten zusammen, zieht den Hebel in Richtung des Uhrzeigersinns und bewegt den Drahtvorschubkörper nach unten; das obere Ende des Drahtvorschubkörpers wird zusammengedrückt und geschlossen, wodurch der Elektrodendraht festgeklemmt und nach unten bewegt wird. Während des gesamten Vorgangs wird durch die fortwährende Wiederholung des Ein- und Ausschaltens des zweiten Push-Pull-Elektromagneten der Transport des Elektrodendrahts nach unten realisiert.
Außerdem umfasst sie eine Kugelhalterung, die fest mit dem zweiten verschiebbaren Magnethalter verbunden ist; die beiden Enden des Hebels sind kugelförmig, wobei die Kugel an einem Ende im Inneren der Kugelhalterung sitzt und die Kugel am anderen Ende in der Nut des Drahtzuführungskörpers angeordnet ist.
Dazu gehört auch der Begrenzungsring, der fest vor dem Drahtvorschubkörper angebracht ist und dazu dient, den Aufwärtsweg des Drahtvorschubkörpers zu begrenzen.
Der oben erwähnte Drahtvorschubmechanismus umfasst den oberen und den unteren Teil des Drahtvorschubs. Die Schwingung des Hebels bewirkt eine Auf- und Abbewegung des unteren Teils des Drahtvorschubs, und diese Auf- und Abbewegung des unteren Teils des Drahtvorschubs wiederum versetzt den oberen Teil des Drahtvorschubs in eine Auf- und Abbewegung.
Das andere Ende des Hebels ist in der Nut des unteren Teils der Drahtzuführung angeordnet.
Der genannte Begrenzungsring ist fest am unteren Teil des Drahtzuführungselements angebracht.
Zudem ist ein Drahtführungsmechanismus vorhanden, der fest unterhalb des Drahtzuführmechanismus angebracht ist; dieser Mechanismus umfasst ein Drahtführungsgehäuse, eine Drahtführungsdüse und eine Spritzdüse; dabei befindet sich die Drahtführungsdüse im Inneren der Spritzdüse und dient dazu, den Elektrodendraht durch ihr Inneres zu führen; Das Gehäuse der Wasser-Drahtführungsvorrichtung ist fest mit der Düse verbunden, wobei die so verbundene Baugruppe einen hohlen Hohlraum bildet; dieser Hohlraum dient zur Aufnahme von Hochdruckwasser; Das Hochdruckwasser gelangt durch Öffnungen an der Seite des Drahtführungsgehäuses in den Hohlraum, woraufhin die Düse das Hochdruckwasser ausströmt und dadurch den Elektrodendraht in der Drahtführungsdüse in Bewegung versetzt. Durch die Führung mittels der Wasser-Drahtführungsvorrichtung kann der Elektrodendraht leichter zwischen die erste und die zweite Drahtklemme am unteren Drahtarm gelangen.
Der beschriebene Drahtsockel wird über die Schraubennuten mit Schrauben am Gleitsockel befestigt.

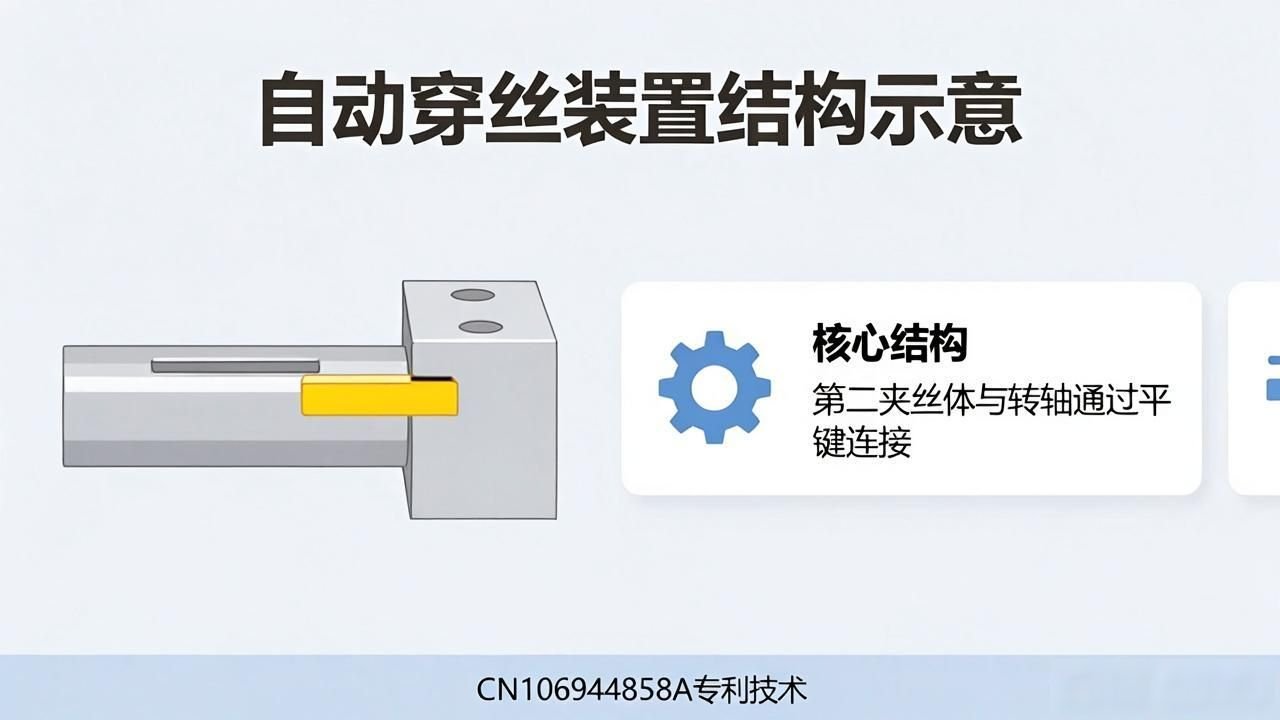
Der genannte zweite Klemmkörper und die Drehwelle sind über einen Flachkeil in der Keilnut miteinander verbunden.
Der genannte Drehwellenhalter wird über Schraubennuten am Drahtspannsockel befestigt.
Der genannte erste Schiebe-Magnet ist mit Schrauben am zweiten Drahtklemmkörper befestigt.
Was das automatische Einfädelverfahren für die oben dargestellte automatische Einfädelvorrichtung betrifft, so lauten die konkreten Verfahrensschritte wie folgt: Zunächst führt das Bedienpersonal einen manuellen Vorgang durch und zieht den Elektrodendraht in Richtung der Drahtklemmvorrichtung am oberen Drahtarm; Im zweiten Schritt wird der erste elektromagnetische Schieber in der Drahtklemmvorrichtung des oberen Drahtarms mit Strom versorgt, wodurch die Drahtklemmvorrichtung den Elektrodendraht fest einklemmt; Im dritten Schritt treibt der erste Schrittmotor des Oberdrahtarms die Gewindestange an, wodurch sich die aus der Klemmvorrichtung des Oberdrahtarms und dem Gleitfuß gebildete Baugruppe nach rechts bewegt; sobald die voreingestellte Position erreicht ist, stellt der erste Schrittmotor des Oberdrahtarms seinen Betrieb ein; Vierter Schritt: Der zweite Schrittmotor an der Drahtklemmvorrichtung des Drahtzuführarms treibt den ersten und den zweiten Klemmkörper an, sodass diese sich um 90 Grad im Uhrzeigersinn drehen. Dadurch wird der Elektrodendraht durch die Führungsrolle auf der rechten Seite des Drahtzuführarms geführt und in den oberen mittleren Bereich des Drahtzuführkörpers der Drahtzuführvorrichtung befördert, deren Stromversorgung unterbrochen ist; Fünfter Schritt: Der zweite Push-Pull-Elektromagnet der Drahtzuführungsvorrichtung schaltet den Strom wiederholt ein und aus und treibt den Elektrodendraht im Inneren des Drahtzuführungskörpers nach unten, bis der Elektrodendraht die Drahtklemmvorrichtung am unteren Drahtarm erreicht; Sechster Schritt: Der Strom zum zweiten Schub-Zug-Elektromagneten wird unterbrochen, und die Drahtklemmvorrichtung am unteren Drahtarm klemmt den Elektrodendraht fest, während der an ihr angebrachte erste Schub-Zug-Elektromagnet in Betrieb ist; Schritt 7: Der erste Schrittmotor des unteren Drahtarms treibt die Gewindestange an, wodurch sich die Drahtklemmvorrichtung nach links bewegt, bis sie die voreingestellte Position erreicht und dort zum Stillstand kommt; Schritt 8: Das Bedienpersonal wickelt den Elektrodendraht auf die Drahtspule, womit das Einfädeln abgeschlossen ist.
Schritt 1: Das Personal führt den Elektrodendraht manuell zur Drahtklemmvorrichtung des oberen Drahtarms. Schritt 2: Der erste Schub-Zug-Elektromagnet der Drahtklemmvorrichtung des oberen Drahtarms wird unter Strom gesetzt, wodurch der Elektrodendraht von der Klemmvorrichtung festgeklemmt wird. Schritt 3: Der erste Schrittmotor des Oberdrahtarms treibt die Gewindestange an, wodurch sich die aus der Klemmvorrichtung des Oberdrahtarms und dem Gleitfuß bestehende Baugruppe nach rechts bewegt. Sobald die voreingestellte Position erreicht ist, schaltet sich der erste Schrittmotor des Oberdrahtarms ab. Schritt 4: Der zweite Schrittmotor der Drahtklemmvorrichtung des Oberdrahtarms dreht den ersten und zweiten Klemmkörper um 90 Grad im Uhrzeigersinn, wodurch der Elektrodendraht durch die Führungsrolle auf der rechten Seite des Oberdrahtarms in das obere Ende des Drahtzuführkörpers der Drahtzuführvorrichtung im stromlosen Zustand geführt wird. Fünfter Schritt: Der zweite Push-Pull-Elektromagnet des Drahtvorschubmechanismus wird wiederholt ein- und ausgeschaltet und treibt den Elektrodendraht im Drahtvorschubkörper nach unten, bis der Elektrodendraht in den Wasser-Drahtführungsmechanismus eingeführt ist. Schritt 6: Der zweite Schub-Zug-Elektromagnet wird abgeschaltet; die Hochdruckpumpe fördert Hochdruckwasser in die Wasser-Drahtführungsvorrichtung und befördert den Elektrodendraht in dieser Vorrichtung nach unten, bis der Elektrodendraht die Drahtklemmvorrichtung I am unteren Drahtarm erreicht. Schritt 7: Die Drahtklemmvorrichtung am unteren Drahtarm klemmt den Elektrodendraht unter Einwirkung ihres ersten Schub-Zug-Elektromagneten fest. Schritt 8: Der erste Schrittmotor des unteren Drahtarms treibt die Gewindestange an und bewegt die Drahtklemmvorrichtung nach links bis zur voreingestellten Position, wo er den Betrieb einstellt. Schritt 9: Das Bedienpersonal wickelt den Elektrodendraht auf die Drahtspule und schließt damit das Einfädeln ab.
Der Vorteil dieser Erfindung besteht darin, dass sie im Vergleich zum Stand der Technik über einen kompletten Drahtklemmmechanismus sowie einen Drahtzug- und einen Drahtvorschubmechanismus verfügt. Sie behebt den bisherigen Mangel, dass nur ein kleiner Teil des Drahtes automatisch eingefädelt werden konnte, löst effektiv das Problem der automatischen Drahtführung des Elektrodendrahtes in automatischen Einfädelvorrichtungen und löst zudem das Problem des automatischen Einfädelns. Sie kann das manuelle Einfädeln und Führen des Drahtes an der Maschine vollständig ersetzen und ist die Schlüsseltechnologie für die Realisierung des automatischen Einfädelns bei Hochgeschwindigkeits-Draht-EDM-Maschinen mit hin- und hergehendem Draht.
illustrieren
Die Vorrichtung verfügt über eine Drahtklemmvorrichtung, eine Drahtzuführvorrichtung sowie eine Drahtzugvorrichtung. Abbildung 1 zeigt eine Montageansicht einer Ausführungsform der vorliegenden Erfindung, die aus diesen drei Vorrichtungen besteht.
Abbildung 2 zeigt eine schematische Darstellung des Aufbaus des Fadenziehmechanismus in einer Ausführungsform der vorliegenden Erfindung.
Abbildung 3 zeigt eine dreidimensionale Ansicht des Fadenziehmechanismus aus der in Abbildung 2 dargestellten Ausführungsform.
Abbildung 4 zeigt eine schematische Darstellung des Aufbaus der Drahtklemmvorrichtung in einer Ausführungsform der vorliegenden Erfindung.
Abbildung 5 zeigt einen Querschnitt der in Abbildung 4 dargestellten Drahtklemmvorrichtung aus einer der Ausführungsformen; Abbildung 6 ist eine schematische Darstellung des Aufbaus der Drahtzuführvorrichtung gemäß einer der Ausführungsformen der vorliegenden Erfindung.
Abbildung 7 zeigt eine schematische Darstellung des Aufbaus des Drahtzuführungskörpers der Drahtzuführvorrichtung in einer Ausführungsform der vorliegenden Erfindung.
Abbildung 8 zeigt eine schematische Darstellung des Aufbaus eines der Ausführungsbeispiele des Fadenführmechanismus der vorliegenden Erfindung.
Abbildung 9 zeigt eine dreidimensionale Schnittansicht des Wasserführungsmechanismus aus der in Abbildung 8 dargestellten Ausführungsform der vorliegenden Erfindung.
Abbildung 10 zeigt eine schematische Darstellung der Struktur eines elektromagnetischen Kerns mit Schiebe- und Zugfunktion gemäß einer Ausführungsform der vorliegenden Erfindung.
praktische Art, etw. zu tun.
Um die Ziele, die technische Lösung und die Vorteile der vorliegenden Erfindung noch deutlicher zu machen, wird diese im Folgenden anhand der beigefügten Zeichnungen und der Ausführungsbeispiele näher erläutert. Es sei darauf hingewiesen, dass die hier beschriebenen konkreten Ausführungsbeispiele lediglich der Erläuterung der vorliegenden Erfindung dienen und diese nicht einschränken sollen.
In dieser Beschreibung können alle Merkmale, die in der Zusammenfassung und den beigefügten Zeichnungen offenbart sind, sofern nicht ausdrücklich anders angegeben, durch andere, gleichwertige oder einen ähnlichen Zweck erfüllende Ersatzmerkmale ersetzt werden. Das heißt, sofern nicht ausdrücklich anders angegeben, stellt jedes Merkmal lediglich ein Beispiel aus einer Reihe gleichwertiger oder ähnlicher Merkmale dar.
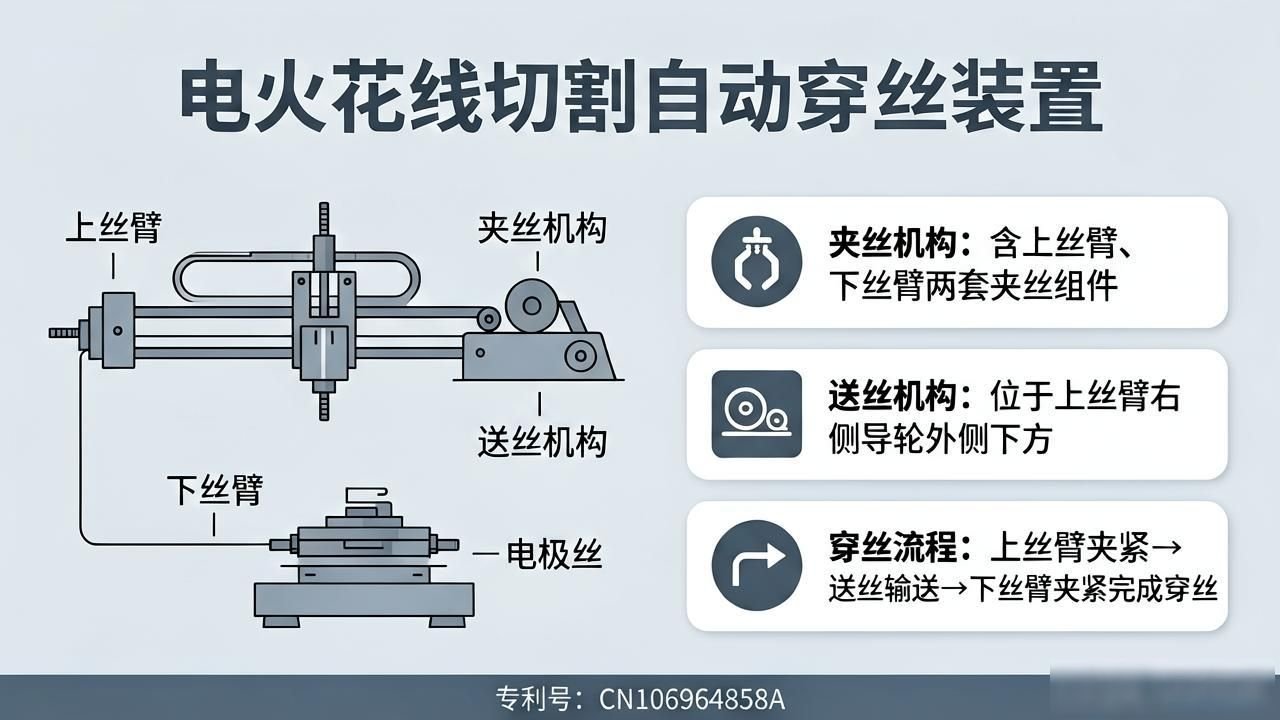
Es gibt eine automatische Drahtzuführvorrichtung für eine Draht-Elektroerosionsmaschine; eine konkrete Ausführungsform i ist in Abbildung 1 dargestellt. Sie umfasst eine Drahtklemmvorrichtung 5, eine Drahtzuführvorrichtung 7 und eine Drahtzugvorrichtung 6. Die Drahtklemmvorrichtung 5 unterteilt sich wiederum in die Drahtklemmvorrichtung des oberen Drahtarms 8 und die Drahtklemmvorrichtung des unteren Drahtarms 9. Die Drahtzuführvorrichtung 7 befindet sich rechts unterhalb der Führungsrolle des oberen Drahtarms. Die Drahtklemmvorrichtung des oberen Drahtarms ist an der Gewindestange des oberen Drahtarms angebracht; ihre Aufgabe besteht darin, den Elektrodendraht 3 festzuklemmen und nach rechts zum oberen Drahtarm hin zu ziehen, sodass er durch die rechte Führungsrolle 4 des oberen Drahtarms geführt und in den Drahtzuführkörper der Drahtzuführvorrichtung geleitet wird. Die Drahtzuführvorrichtung dient dazu, den Elektrodendraht zu klemmen und nach unten zu befördern. Die Drahtklemmvorrichtung des unteren Drahtarms klemmt den von der Drahtzuführvorrichtung zugeführten Elektrodendraht fest und zieht ihn zur linken Seite des unteren Drahtarms, wodurch der automatische Einfädelvorgang abgeschlossen wird.
In diesem konkreten Ausführungsbeispiel werden der obere und der untere Drahtarm mithilfe der Säule 10 an der Schneidemaschine 1 befestigt; auf der linken Seite des oberen und des unteren Drahtarms ist die Drahtspule 2 angebracht.
Wie in Abbildung 2 dargestellt, weist der Fadenarm eine Fadenführungsvorrichtung auf, die über Befestigungshalterungen am Fadenarm befestigt ist; diese Befestigungshalterungen umfassen eine erste Befestigungshalterung 61 und eine zweite Befestigungshalterung 67. Wie in Abbildung 3 dargestellt, ist der Fadenführungsmechanismus des unteren Fadenarms ebenfalls über eine Befestigungshalterung am Fadenarm befestigt; diese Befestigungshalterung umfasst ebenfalls eine erste Befestigungshalterung 61 und eine zweite Befestigungshalterung 67. Zwischen der ersten und der zweiten Befestigungshalterung ist eine Führungsstange 66 angeordnet, an der eine feste Stützplatte 63 montiert ist. Zwischen der festen Stützplatte und der zweiten festen Halterung ist eine Gewindestange 64 angeordnet. Außerdem gibt es einen Gleitfuß 65, der passgenau auf der Gewindestange und der Führungsstange montiert ist und sich entlang der Achse der Gewindestange bewegen kann. Zudem ist ein erster Schrittmotor 62 vorhanden, der auf der festen Stützplatte angebracht ist; seine Abtriebswelle ist mit der Gewindestange verbunden und koaxial zu dieser ausgerichtet, um die Drehung der Gewindestange anzutreiben. Die Gewindestange dient als Führung für den Gleitfuß, sodass dieser sich nicht drehen kann, sondern sich nur entlang der Achse der Gewindestange bewegen kann.
Dreht sich der Schrittmotor im Vorwärtslauf, treibt er die Gewindestange im Vorwärtslauf an, sodass sich der Schlitten entlang der Achse der Gewindestange nach hinten bewegen kann; dreht sich der Schrittmotor im Rückwärtslauf, treibt er die Gewindestange im Rückwärtslauf an, sodass sich der Schlitten entlang der Achse der Gewindestange nach vorne bewegen kann.
Wie in Abbildung 4 und Abbildung 5 dargestellt, ist die Drahtklemmvorrichtung mithilfe des Drahtklemmfußes 56 am Gleitsockel befestigt; die Drahtklemmvorrichtung umfasst einen ersten Drahtklemmkörper 51 und einen zweiten Drahtklemmkörper 52. Der erste und der zweite Drahtklemmkörper wirken gemeinsam, um den zwischen ihnen befindlichen Elektrodendraht festzuklemmen oder zu lösen, wobei ihre Bewegungsrichtungen senkrecht zur Bewegungsrichtung des Gleitsockels 65 verlaufen. Der zweite Drahtklemmkörper ist über eine Drehachse 53 mit einem Drehachsenhalter 58 verbunden, wodurch sich der erste und der zweite Drahtklemmkörper um den Drehachsenhalter drehen können. Der Drehachsenhalter 58 ist fest am Drahtklemmfuß angebracht. Die Drahtklemmvorrichtung umfasst ferner einen ersten Schub-Zug-Elektromagneten 54, der am zweiten Drahtklemmkörper angebracht ist und die Bewegung des ersten Drahtklemmkörpers antreibt, wodurch der erste und der zweite Drahtklemmkörper den Elektrodendraht festklemmen oder lösen. Die Drahtklemmvorrichtung umfasst ferner einen zweiten Schrittmotor 55, der fest mit der Drehachse verbunden ist und die Drehung der Drehachse um den Drehachssockel antreibt. In dieser konkreten Ausführungsform ist der Drahtklemmfuß 56 über Schraubennuten mit Schrauben am Gleitfuß befestigt. Der zweite Drahtklemmkörper und die Drehwelle sind über einen Flachkeil in der Keilnut 59 miteinander verbunden. Der Drehwellenhalter ist über die Schraubennut 57 am Drahtklemmfuß befestigt. Der erste Schub-Zug-Elektromagnet ist mit Schrauben am zweiten Drahtklemmkörper befestigt. In dieser konkreten Ausführungsform ist der Drahtklemmmechanismus mit Schrauben am Drahtarm befestigt.
Wie in Abbildung 6 dargestellt, gibt es eine Drahtzuführvorrichtung, die ein Gehäuse 71, ein Drahtzuführgehäuse 78, einen zweiten Schub-Zug-Elektromagneten 72, einen Hebel 74 sowie einen Hebelbegrenzer 75 und Drahtzuführkörper (76 und 79) umfasst; Der Hebelbegrenzer fixiert die Mitte des Hebels am Mechanikgehäuse oder am Oberdrahtarm, sodass sich der Hebel nur um den Hebelbegrenzer drehen kann; dieses Mechanikgehäuse ist fest mit dem Oberdrahtarm verbunden, und das Drahtzufuhrgehäuse ist am Mechanikgehäuse befestigt; Der zweite Schub-Zug-Elektromagnet ist am Mechanikgehäuse befestigt und liefert die Antriebskraft für die Schwenkbewegung des Hebels; die Schwenkbewegung des Hebels bewirkt, dass sich der Drahtzuführkörper durch das Drahtzuführgehäuse auf und ab bewegt; der Drahtzuführkörper weist eine Drahtdurchführung (1) auf, durch die der Elektrodendraht geführt werden kann; der obere Abschnitt des Drahtzuführkörpers ist breiter als der darunterliegende Abschnitt, während der Abwärtsbewegung des Drahtzuführkörpers klemmt das Drahtzuführgehäuse den oberen Abschnitt des Drahtzuführkörpers fest, wodurch der Elektrodendraht festgeklemmt wird; bei der Aufwärtsbewegung des Drahtzuführkörpers löst sich dessen oberer Abschnitt vom Drahtzuführgehäuse, wodurch der Elektrodendraht freigegeben wird. In dieser konkreten Ausführungsform besteht der obere Abschnitt des Drahtzuführkörpers aus einem elastischen Material.
In diesem konkreten Ausführungsbeispiel sind das Gehäuse und der Gewindearm mittels Schrauben miteinander verbunden; der zweite Schub-Zug-Elektromagnet ist mit Schrauben an der linken Seite des Gehäuses befestigt, und der Hebel ist an der festgelegten Stelle mit einer Befestigungsschraube fixiert, sodass er sich intelligent um die Achse dieser Befestigungsschraube drehen kann.
Wenn der erste Schub-Zug-Elektromagnet unter Strom gesetzt wird, zieht sich die Feder des Elektromagneten zusammen und bewegt den ersten Drahtklemmkörper in Richtung des zweiten Drahtklemmkörpers, wodurch schließlich der Elektrodendraht festgeklemmt wird; wenn der erste Schub-Zug-Elektromagnet stromlos wird, dehnt sich die Feder des Elektromagneten aus, springt der erste Drahtklemmkörper automatisch zurück, wodurch er sich vom zweiten Drahtklemmkörper löst und der Elektrodendraht freigegeben wird. Wenn der Elektrodendraht zur rechten Seite des oberen Drahtarms befördert wird, dreht der zweite Schrittmotor den Drahtklemmkörper um 90 Grad im Uhrzeigersinn.
Wenn der zweite Schub-Zug-Elektromagnet stromlos wird, wird die Feder des Elektromagneten gedehnt, wodurch der Hebel gegen den Uhrzeigersinn gedreht wird. Dadurch wird der Drahtzuführer nach oben bewegt, dessen oberes Ende sich öffnet, wodurch der Elektrodendraht freigegeben wird; der Elektrodendraht steht nun ohne Krafteinwirkung im Ruhezustand; Wenn der zweite Schub-Zug-Elektromagnet unter Strom gesetzt wird, zieht sich die Feder des Elektromagneten zusammen, zieht den Hebel im Uhrzeigersinn und treibt den Drahtvorschubkörper nach unten an; das obere Ende des Drahtvorschubkörpers wird zusammengedrückt und geschlossen, wodurch der Elektrodendraht festgeklemmt und gemeinsam nach unten bewegt wird. Während des gesamten Vorgangs wird durch das wiederholte Ein- und Ausschalten des zweiten Push-Pull-Elektromagneten der Transport des Elektrodendrahts nach unten realisiert.
Die konkrete Ausführungsform 2 basiert auf der konkreten Ausführungsform 1 und umfasst, wie in Abbildung 6 dargestellt, zusätzlich eine Kugelkopfhalterung 73, die fest mit dem zweiten verschiebbaren Magnet verbunden ist, Die beiden Enden des Hebels sind kugelförmig ausgebildet, wobei die Kugel an einem Ende in der Kugelhalterung sitzt und die Kugel am anderen Ende in der Nut des Drahtzuführkörpers angeordnet ist.
Konkrete Ausführungsform 3 basiert auf der konkreten Ausführungsform 1 oder 2 und umfasst, wie in Abbildung 6 dargestellt, zusätzlich einen Anschlagring 77, der fest am Drahtzuführkörper angebracht ist und dazu dient, den Aufwärtsweg des Drahtzuführkörpers zu begrenzen. In dieser konkreten Ausführungsform ist der Anschlagring mittels einer Schraubverbindung am Drahtzuführkörper befestigt.
Die Drahtzuführvorrichtung umfasst einen oberen Drahtzuführkörper 79 sowie einen unteren Drahtzuführkörper 76. Die konkrete Ausführungsform 4 basiert auf einer der konkreten Ausführungsformen 1 bis 3. Wie in Abbildung 6 dargestellt, bewirkt die Schwenkbewegung des Hebels eine Auf- und Abbewegung des unteren Drahtzuführkörpers, wodurch der obere Drahtzuführkörper ebenfalls in eine Auf- und Abbewegung versetzt wird. Der Aufbau des oberen Drahtzuführungskörpers ist in Abbildung 7 dargestellt. In dieser konkreten Ausführungsform besteht der obere Drahtzuführungskörper aus einem elastischen Material; sowohl die Verbindung zwischen dem oberen und dem unteren Drahtzuführungskörper als auch die Verbindung zwischen dem Drahtzuführungsgehäuse und dem Strukturgehäuse erfolgen über Gewindeverbindungen.
In der konkreten Ausführungsform 5, die auf der konkreten Ausführungsform 4 aufbaut, ist, wie in Fig. 6 dargestellt, das andere Ende des Hebels in einer Aussparung des unteren Teils der Drahtzuführung angeordnet.
Konkrete Ausführungsform 6: Diese Ausführungsform baut auf der konkreten Ausführungsform 4 auf. Es liegt folgender Fall vor: Wie in Abbildung 6 dargestellt, ist der Begrenzungsring fest angebracht, und zwar auf dem unteren Teil des Drahtzuführungskörpers.
Konkrete Ausführungsform 7 basiert auf einer der konkreten Ausführungsformen 1 bis 6 und umfasst unter den in Abbildung 8 dargestellten Umständen zusätzlich eine Wasserzuführungsvorrichtung, die fest unterhalb der Drahtzuführungsvorrichtung angebracht ist und ein Wasserzuführungsgehäuse 11, eine Drahtführungsdüse 12 sowie eine Sprühdüse 13 umfasst; Die Drahtführungsdüse ist im Inneren der Spritzdüse angeordnet und dient dazu, den Elektrodendraht so zu führen, dass er durch sie hindurchläuft; das Drahtführungsgehäuse ist fest mit der Spritzdüse verbunden, wobei die so verbundene Baugruppe einen hohlen Hohlraum aufweist; dieser Hohlraum dient zur Befüllung mit Hochdruckwasser; Das Hochdruckwasser tritt durch Öffnungen an der Seite des Drahtführungsgehäuses in den Hohlraum ein; die Düse spritzt das Hochdruckwasser aus und treibt dadurch den Elektrodendraht in der Drahtführungsdüse an. In dieser spezifischen Ausführungsform ist das Gehäuse der Wasser-Drahtführung über ein Gewinde mit der Drahtführungsdüse verbunden, über ein Gewinde mit der Düse verbunden und über ein Gewinde mit der Unterseite des Drahtvorschubkörpers oder dem unteren Teil des Drahtvorschubkörpers verbunden.
Insbesondere in Bezug auf Ausführungsbeispiel 8, das auf der Grundlage eines der Ausführungsbeispiele 1 bis 6 entwickelt wurde, handelt es sich um ein Verfahren zum automatischen Einfädeln auf Basis einer automatischen Einfädelvorrichtung, dessen konkrete Verfahrensschritte wie folgt lauten: Zunächst, im ersten Schritt, führt das Bedienpersonal den Elektrodendraht manuell zur Drahtklemmvorrichtung am Drahtzuführarm; Anschließend, im zweiten Schritt, wird der erste Schub-Zug-Elektromagnet der Drahtklemmvorrichtung am Drahtzuführarm mit Strom versorgt, wodurch die Klemmvorrichtung den Elektrodendraht festklemmt; Anschließend, im dritten Schritt, treibt der erste Schrittmotor am Einfädelarm die Gewindestange an, wodurch sich die aus der Klemmvorrichtung des Einfädelarms und dem Gleitfuß bestehende Baugruppe nach rechts bewegt; sobald diese Baugruppe die vorgegebene Position erreicht hat, stoppt der erste Schrittmotor des Einfädelarms; Anschließend, im vierten Schritt, treibt der zweite Schrittmotor der Drahtklemmvorrichtung am Oberdrahtarm den ersten und den zweiten Klemmkörper um 90 Grad im Uhrzeigersinn an, wodurch der Elektrodendraht durch die Führungsrolle auf der rechten Seite des Oberdrahtarms geführt und in den oberen Bereich des Drahtzuführkörpers der Drahtzuführvorrichtung befördert wird, die sich im stromlosen Zustand befindet; Anschließend, im fünften Schritt, wird der zweite Schub-Zug-Elektromagnet der Drahtzuführvorrichtung wiederholt ein- und ausgeschaltet, wodurch der Elektrodendraht im Drahtzuführbehälter nach unten bewegt wird, bis er die Drahtklemmvorrichtung am unteren Drahtarm erreicht; Anschließend, im sechsten Schritt, wird der zweite Schub-Zug-Elektromagnet abgeschaltet, und die Drahtklemmvorrichtung am unteren Drahtarm klemmt den Elektrodendraht mithilfe ihres ersten Schub-Zug-Elektromagneten fest; unmittelbar danach, im siebten Schritt treibt der erste Schrittmotor des unteren Drahtarms die Gewindestange an, wodurch die Drahtklemmvorrichtung nach links bis zur voreingestellten Position verschoben wird und dort zum Stillstand kommt; schließlich, im achten Schritt, wickelt das Bedienpersonal den Elektrodendraht auf die Drahtspule, womit das Einfädeln abgeschlossen ist.
Konkrete Ausführungsform 9 basiert auf der konkreten Ausführungsform 7 und umfasst ein Verfahren zum automatischen Einfädeln auf der Grundlage einer automatischen Einfädelvorrichtung, dessen konkrete Verfahrensschritte wie folgt lauten: Im ersten Schritt führt das Bedienpersonal den Elektrodendraht manuell zur Drahtklemmvorrichtung des oberen Drahtarms; Zweiter Schritt: Der erste Schub-Zug-Elektromagnet der Drahtklemmvorrichtung des Oberdrahtarms wird mit Strom versorgt, wodurch die Drahtklemmvorrichtung den Elektrodendraht festklemmt; Dritter Schritt: Der erste Schrittmotor des Oberfadenarms versetzt die Gewindestange in Drehung, wodurch sich die aus der Klemmvorrichtung des Oberfadenarms und dem Gleitfuß bestehende Baugruppe nach rechts bewegt; sobald die voreingestellte Position erreicht ist, wird der erste Schrittmotor des Oberfadenarms abgeschaltet; Vierter Schritt: Der zweite Schrittmotor der Drahtklemmvorrichtung am Oberdrahtarm dreht den ersten und zweiten Klemmkörper um 90 Grad im Uhrzeigersinn, wodurch der Elektrodendraht durch die Führungsrolle auf der rechten Seite des Oberdrahtarms geführt und in den oberen Bereich des Drahtzuführkörpers der Drahtzuführvorrichtung im stromlosen Zustand befördert wird; Schritt 5: Der zweite Push-Pull-Elektromagnet des Drahtvorschubmechanismus wird wiederholt ein- und ausgeschaltet und treibt den Elektrodendraht im Drahtvorschubkörper nach unten, bis der Elektrodendraht in den Wasser-Drahtführungsmechanismus eingeführt ist; Schritt 6: Der zweite Push-Pull-Elektromagnet wird abgeschaltet; die Hochdruckpumpe fördert Hochdruckwasser in die Wasserzuführvorrichtung und befördert den Elektrodendraht in dieser nach unten, bis er die Drahtklemmvorrichtung am unteren Drahtarm erreicht; Schritt 7: Die Drahtklemmvorrichtung am unteren Drahtarm klemmt den Elektrodendraht unter Einwirkung ihres ersten Schub-Zug-Elektromagneten fest; Schritt 8: Der erste Schrittmotor des unteren Drahtarms treibt die Gewindestange an und bewegt die Drahtklemmvorrichtung nach links bis zur voreingestellten Position, wo sie den Betrieb einstellt; Schritt 9: Das Bedienpersonal wickelt den Elektrodendraht auf die Drahtspule und schließt damit das Einfädeln ab.
In Bezug auf die konkrete Ausführungsform 10, die auf einer der Ausführungsformen 1 bis 9 basiert, ist in Abbildung 10 eine schematische Darstellung des Aufbaus eines Elektromagneten vom Push-Pull-Typ gemäß einer Ausführungsform der vorliegenden Erfindung zu sehen. Diese umfasst einen beweglichen Eisenkern 14, eine mit Kupferdraht gewickelte Spule 15, ein Außengehäuse 16 sowie eine Rückstellfeder 17. Die aus Kupferdraht gewickelte Spule befindet sich zwischen dem beweglichen Eisenkern und dem Außengehäuse, und diese Spule kann unter Stromzufuhr den beweglichen Eisenkern in axialer Richtung verschieben. Der bewegliche Eisenkern durchquert die aus Kupferdraht gewickelte Spule sowie das Außengehäuse, und die Rückstellfeder ist einem Ende des beweglichen Eisenkerns und dem Außengehäuse.
 Chinese
 Japanese
 English
 German
 Finnish
Schreibe einen Kommentar
Du musst angemeldet sein, um einen Kommentar abzugeben.